ja

GNSS-vastaanottimen tarkkuus riippuu monista tekijöistä, kuten käytetystä antennista, ajoneuvon dynamiikasta, taivaan näkymästä…
Joten aina kun näet tarkkuusluvun, sinun tulee kysyä, missä olosuhteissa se on mitattu.
Tässä testissä halusimme keskittyä tarkkuuteen ja toistettavuuteen, joten valmistimme erityisen testipenkin:
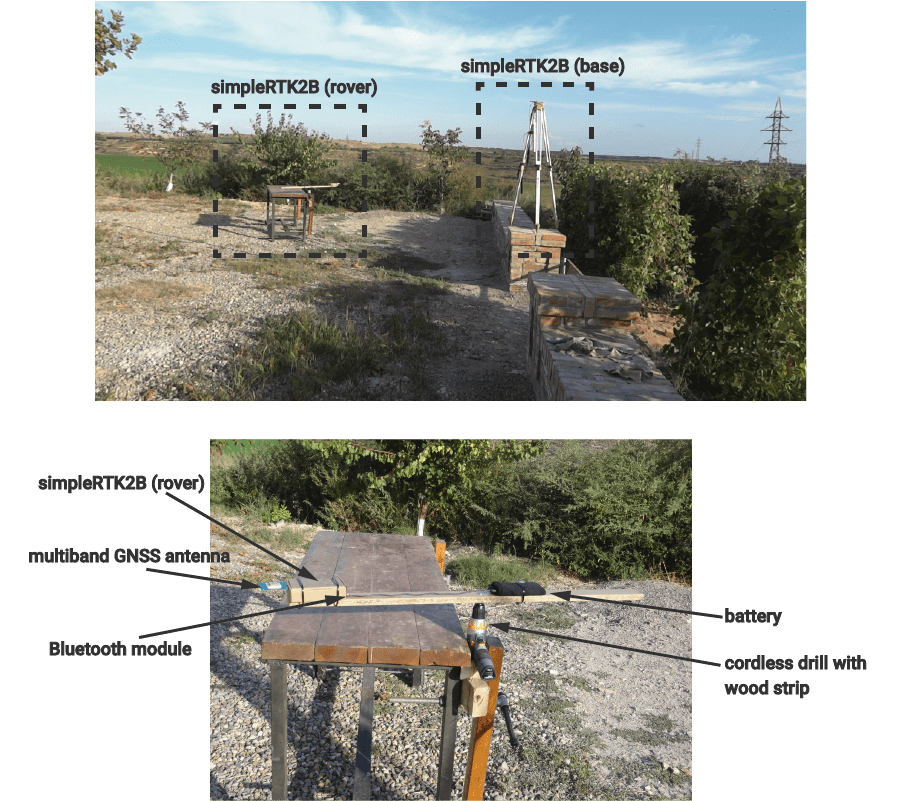
Koeolosuhteet:
- Pohja ja rover simpleRTK2B levyt ovat prototyyppejä
- Passiivinen GNSS-monikaista-antenni tukiasemalle ja rover.
Lopulliset antennit (sekä OEM- että IP65) ovat aktiivisia ja signaalin vastaanotto on parempi. - Poran pyöritys kiinteässä liipaisuasennossa, nopeudella ~38 rpm
- Etäisyys (säde) GNSS-antennista poran keskipisteeseen 60.96 cm
- GNSS-antennin nopeus ~2.3m/s
- simpleRTK2B töissä tukikohdassa-rover konfigurointi (RTK)
- simpleRTK2B määritetty raportoimaan tietoja 5 Hz:n taajuudella
- 41.7 minuuttia dataa (12510 pistettä), mukaan lukien harjoituksen aloitus ja lopetus.
Jos joku on utelias, voit ladata testin täydellisen lokin täältä. - Kaikissa näytetyissä tuloksissa ei ole jälkikäsittelyä/suodatusta.
Testitulokset, jotka osoittavat suhteellisen sijainnin pohjan (sininen) ja todellisen sijainnin (punainen):
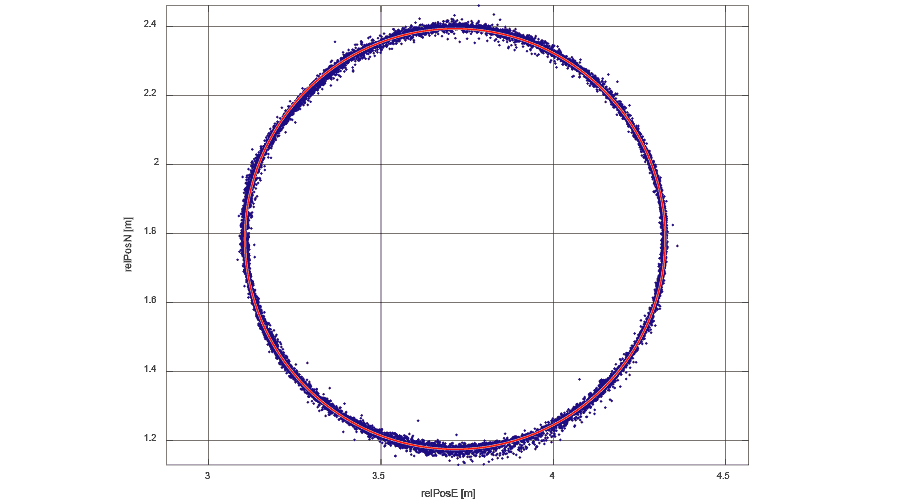
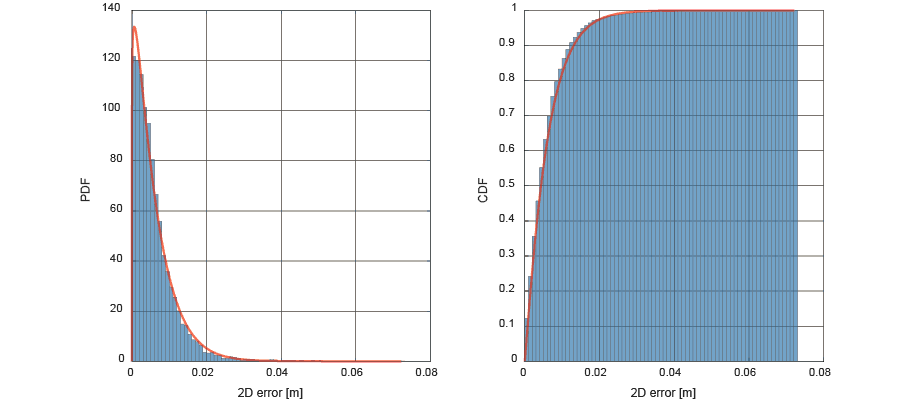
Jokaiselle 12510 XNUMX pisteelle on laskettu virhe wrt todelliseen sijaintiin, ja tämä on sen histogrammi PDF ja CDF, joka on varustettu Weibull-jakaumalla:
Tarkkuus on:
- <7mm (~1σ, 68 %:lla pisteistä tarkkuus on parempi kuin 7mm)
- <1.7 cm (~2σ, 95.45 prosentilla pisteistä on tarkkuus parempi kuin 1.7 cm)
- <3.8 cm (~3σ, 99.73 prosentilla pisteistä on tarkkuus parempi kuin 3.8 cm)