
 ja


Miten määrittää u-blox ZED-X20P, ZED-X20D
esittely
Tämä sivu kattaa u-blox ZED-X20 GNSS-vastaanottimet, mukaan lukien sekä X20P- että X20D-versiot. Se tarjoaa vaiheittaisen oppaan u-center 2:n peruskäyttöön – ohjelmistoon, joka on suunniteltu u-blox-vastaanottimien suorituskyvyn arviointiin, perusteelliseen analyysiin ja konfigurointiin.
Aloita
Käyttääksesi korttia ZED-X20:n kanssa, sinun on periaatteessa suoritettava seuraavat vaiheet saavuttaaksesi RTK fix ja saavuta senttimetritason tarkkuus RTK-näytölläsi.
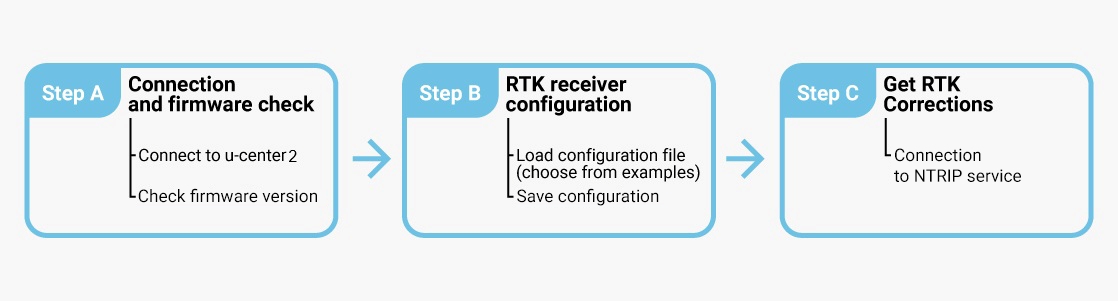
Vaihe A: Yhteys- ja laiteohjelmistotarkistus
Yhdistä u-center 2
- Lataa u-center 2 Windows 10/11 (64-bittinen). Tärkeää: Valitse koontiversio u-blox M10/F10/X20-tuotteet, ei vanhempi versio M8/M9/F9- tai perinteisille GNSS-vastaanottimille.
- Kun asennus on valmis, anna oma u-blox Tukiportaalin tunnistetiedot ja kirjaudu sisään selaimellasi. Jos sinulla ei ole tiliä, napsauta Rekisteröidy.
Ensimmäiseen kirjautumiseen tarvitaan internetyhteys, mutta kerran u-center 2 on alkanut, sitä voidaan käyttää offline-tilassa seuraavissa istunnoissa.
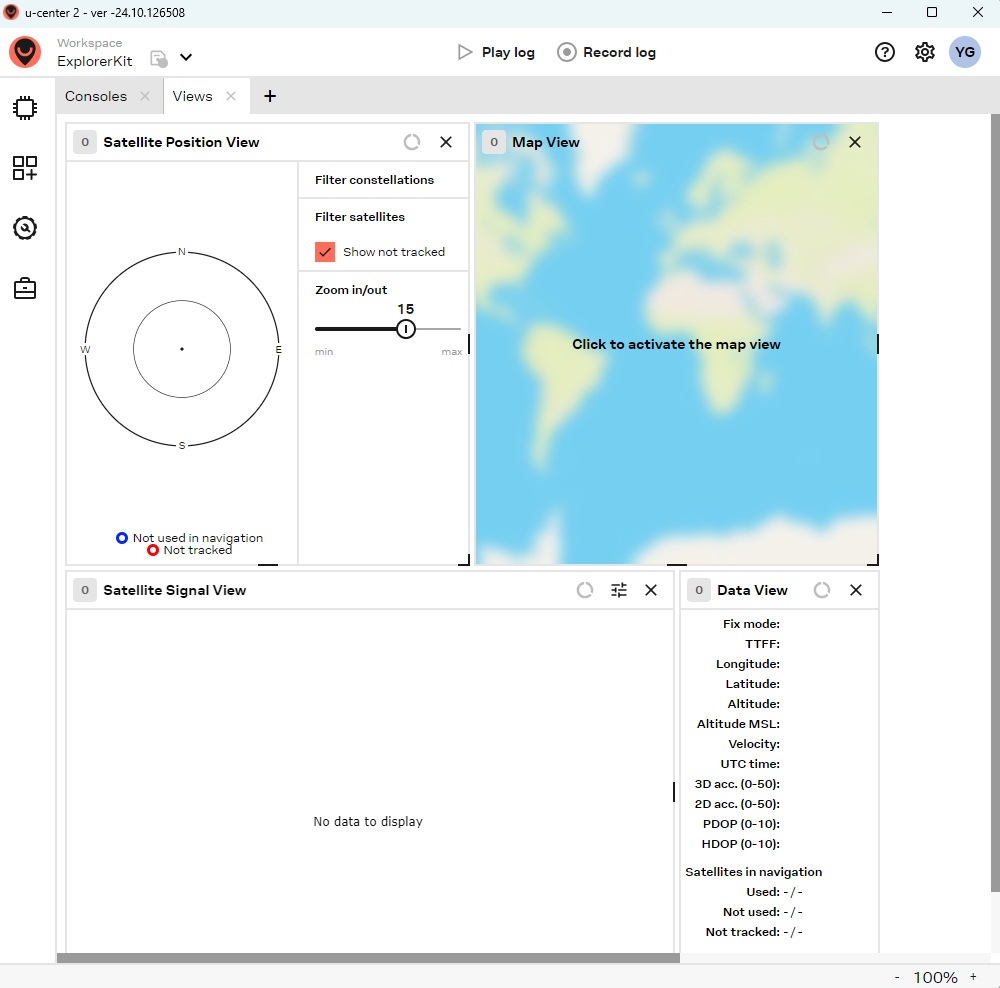
- Kytke GNSS-antenni vastaanottimeen. Toiminnan testaamiseksi aseta antenni siten, että siitä on selkeä ja esteetön näkymä taivaalle; muuten et saa satelliittisignaaleja.
Liitä vastaanotin tietokoneeseen USB-portin kautta, jossa on merkintä POWER+GPS.

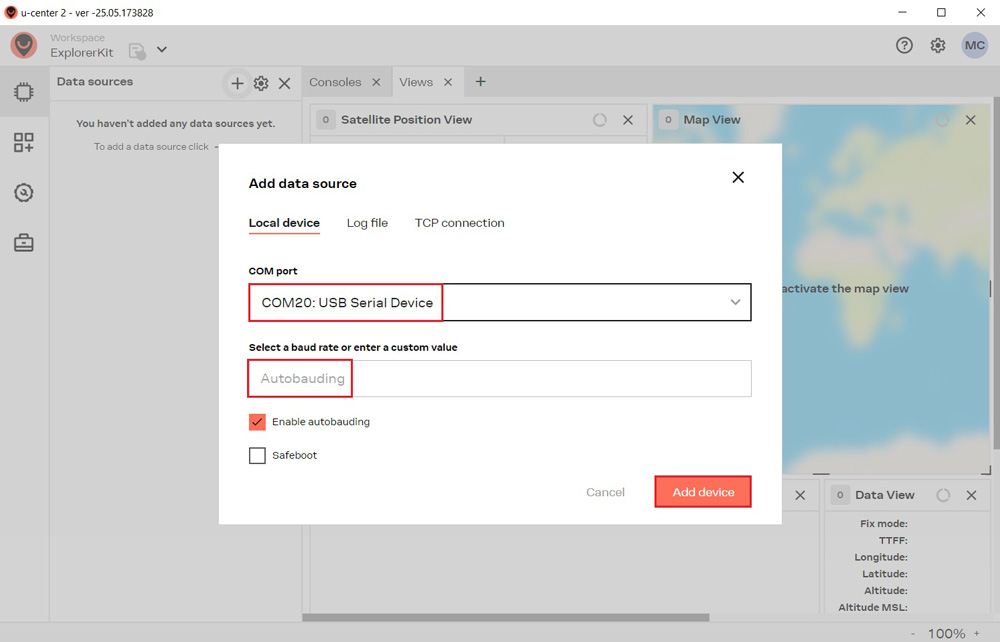
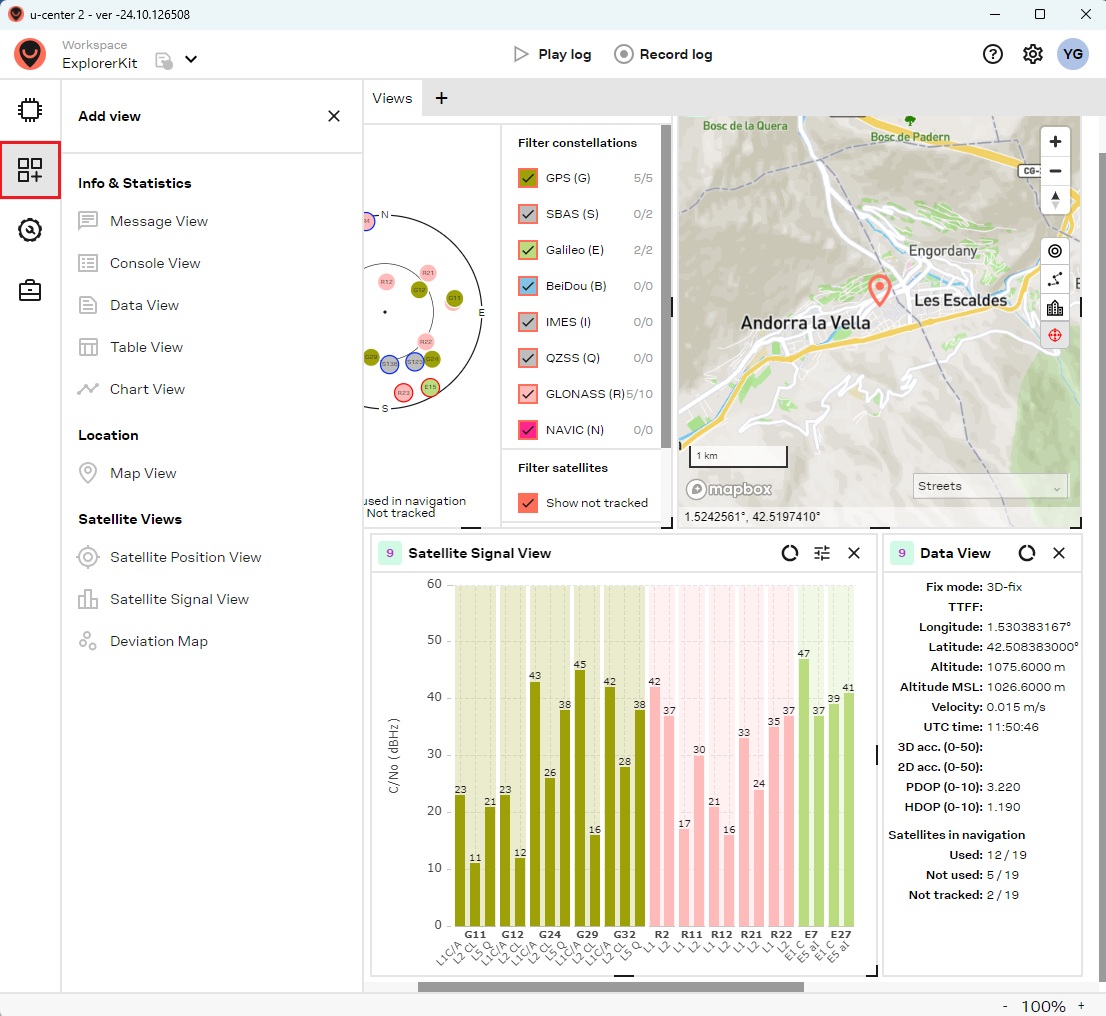
Napauta Laitteet vasemmanpuoleisessa valikkorivissä ja napsauta sitten + -kuvakeValitse laitteen COM-portti Ja valitse Autobauding automaattista baudinopeuden tunnistusta varten. Lopuksi napsauta Lisää laite.
Lisää haluamasi näkymät napsauttamalla Lisää näkymä kuvake, joka sijaitsee vasemmassa valikkorivissä.
Tarkista laiteohjelmistoversio
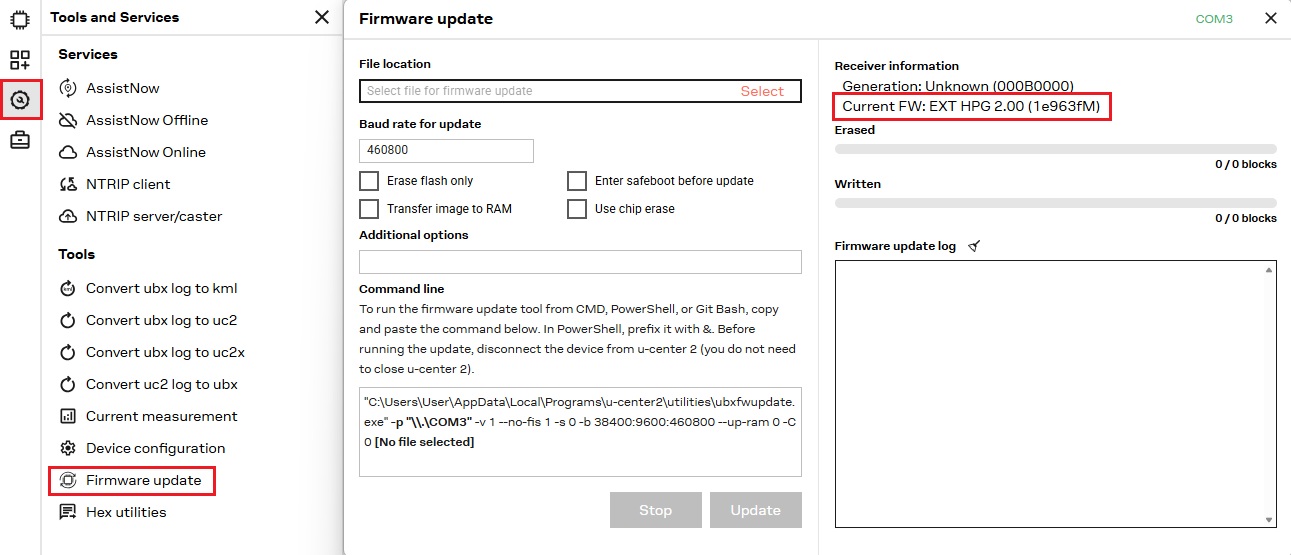
Tarkistaaksesi laiteohjelmistoversion, siirry osoitteeseen Työkalut ja palvelut > LaiteohjelmistopäivitysNykyinen laiteohjelmistoversio näkyy kohdassa Vastaanottajan tiedot.
Vaihe B: Vastaanottimen määrittäminen
ZED-X20-vastaanottimen konfiguroinnin helpottamiseksi olemme laatineet useita esimerkkikonfiguraatiotiedostoja.
Lataa asetustiedosto
Etsi alla olevasta taulukosta projektisi vaatimuksiin parhaiten sopiva määritystiedosto ja lataa se tietokoneellesi napsauttamalla sitä. Nämä määritystiedostot perustuvat laiteohjelmistoversioon 2.11. Ennen määritystiedoston lataamista noudata yllä olevaa vaihetta 8. tarkista laiteohjelmistoversioja päivitä sitä tarvittaessa.
| Konfigurointi | filee |
|---|---|
pohjaLisätiedot Tämä asettaa vastaanottimesi tukiasemaksi käyttäen Survey-in-tilaa tarkkuudella 2.5 m ja 60 s. Aloitetaan ZED-X20P:n oletuskokoonpanosta. Mahdollistaa suuren tarkkuuden:
| Perustaso_2.11 |
Rover 1Hz Lisätiedot Tämä asettaa vastaanottimesi rover 1 Hz:n päivitysnopeudella. Aloitetaan ZED-X20P:n oletuskokoonpanosta. Mahdollistaa suuren tarkkuuden:
| Rover_1Hz_2.11 |
Rover 25Hz Lisätiedot Tämä asettaa vastaanottimesi rover 25 Hz:n päivitysnopeudella. Alkaen a Rover 1 Hz:n kokoonpano. Poista käytöstä USB NAV-PVT- ja RXM-COR-laitteissa:
| Rover_25Hz_2.11 |
Rover 1 Hz + Galileo HAS korjaukset Lisätiedot Tämä asettaa vastaanottimesi rover 1 Hz:n päivitysnopeudella, mukaan lukien Galileo HAS korjaukset. Alkaen a Rover 1 Hz:n kokoonpano. Poista käytöstä USB NAV-PVT- ja RXM-COR-laitteissa:
| Rover_1Hz_GAL_HAS_2.11 |
Rover 1 Hz + lähetä NMEA-viestejä Bluetoothiin, BLE:hen tai radio kytkeäLisätiedot Tämän kokoonpanon avulla voit yhdistää vastaanottimen mobiililaitteeseesi Bluetoothin tai BLE:n kautta tai käyttää radio ja muut viestintälaajennukset Xbee socketissa. Alkaen rover 1 Hz:n kokoonpano. Poista käytöstä USB NAV-PVT- ja RXM-COR-laitteissa:
| Rover_1Hz_plugin_2.11 |
Rover 1 Hz + lähetä GGA-viestejä 4G:hen NTRIP kytkeäLisätiedot Tämä määritystiedosto mahdollistaa yhteyden muodostamisen NTRIP asiakas VRS-liitospisteillä. Alkaen rover 1 Hz:n kokoonpano. Poista käytöstä USB NAV-PVT- ja RXM-COR-laitteissa:
| Rover_1Hz_4G_2.11 |
RAW-datan jälkikäsittely (PPK) 1 Hz:n taajuudellaLisätiedot Tämä määritystiedosto sallii RAW-datan tulostamisen. Alkaen rover 1 Hz:n kokoonpano. Poista käytöstä USB NAV-PVT- ja RXM-COR-laitteissa:
| PPK_2.11 |
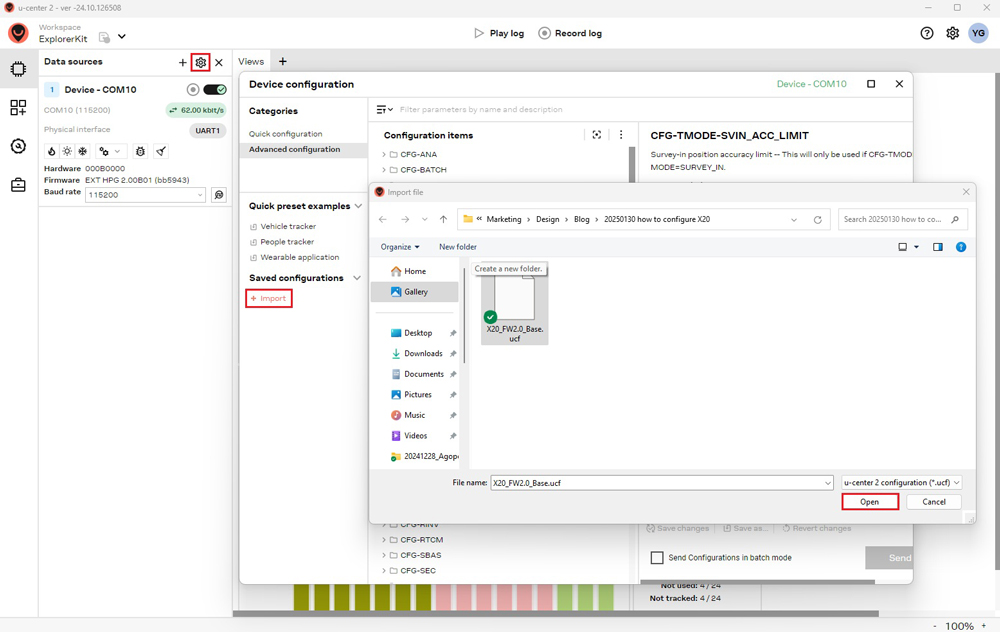
Avaa napsauttamalla valikkorivillä rataskuvaketta Laitteen kokoonpano. Alla Tallennetut määritykset, Valitse +Tuonti, valitse määritystiedostosi ja napsauta avoin tuoda se.
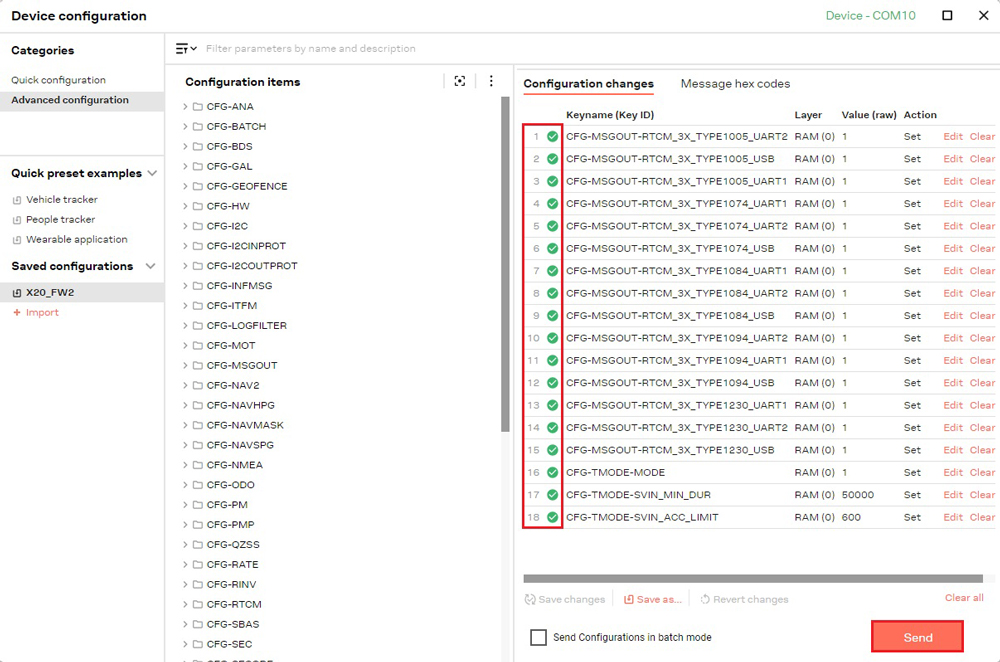
Napauta LähetäVihreä valintamerkki ilmestyy kohtaan Kokoonpanon muutokset vahvista toiminta.
Vaihe C: Hae RTK-korjaukset
Senttimetritason tarkkuuden saavuttamiseksi GNSS-vastaanottimilla tarvitaan RTK-korjauksia. Ne voidaan saada kahdella tavalla:
- NTRIP korjauspalvelu (yksinkertaisin vaihtoehto)Tämä menetelmä vaatii vain rover vastaanottimen ja pääsyn korjauspalveluun, mikä poistaa erillisen tukiaseman tarpeen.
- Pohja–Rover setup: Tässä kokoonpanossa käytät paikallista tukiasemaa, joka luo RTK-korjauksia ja lähettää ne suoraan rover.
NTRIP korjauspalvelu
NTRIP (Networked Transport of RTCM via Internet Protocol) on protokolla GNSS-datan suoratoistoon internetin kautta. Se mahdollistaa reaaliaikaisen korjausdatan lähettämisen referenssiasemalta... rover tai käyttäjän laitteeseen.
Saadaksesi tunnistetiedot (palvelimen osoite, portti, käyttäjätunnus ja salasana), etsi saatavilla olevia RTK-korjauspalvelut maassasi.
Yhdistäminen caster korjaustietoja varten tarvitaan joko UBX-NAV-PVT or NMEA GGA -viestit olla käytössä. Jos lataat meidän Rover asetustiedosto, tämä vaihe ei ole välttämätön.
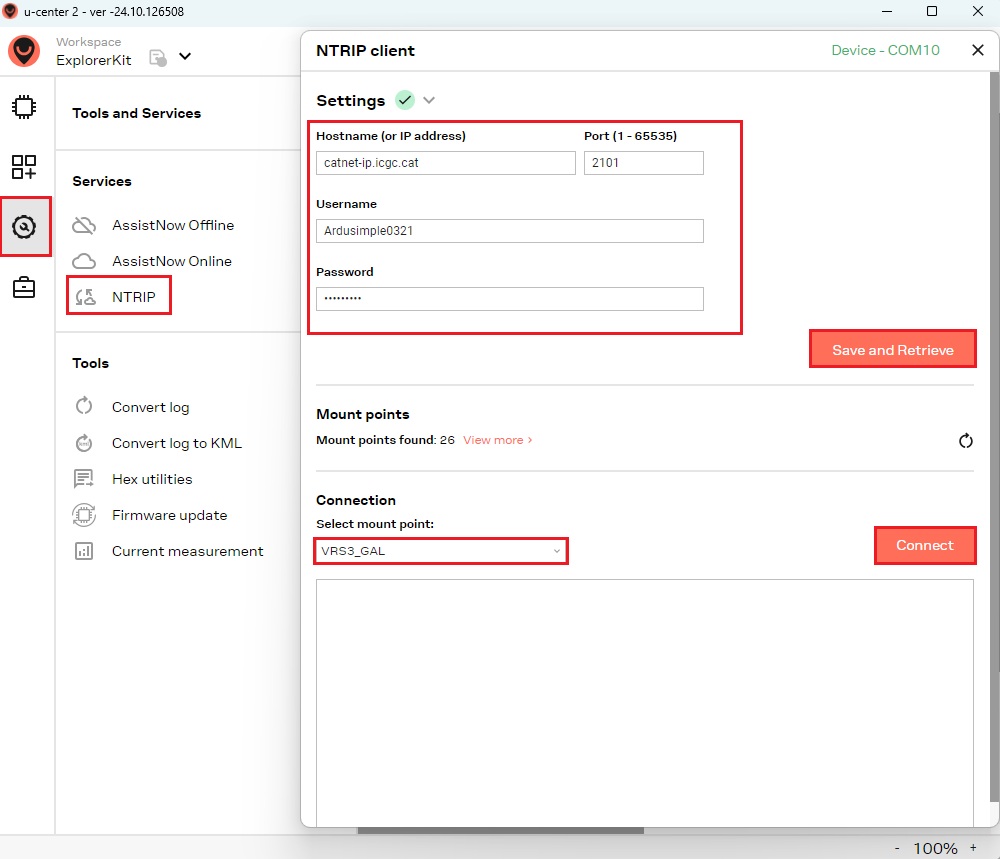
Navigoida johonkin Työkalut ja palvelut > Palvelut > NTRIP. Syötä isäntänimi (tai IP-osoite), portti, käyttäjätunnus ja salasana palvelimelle. NTRIP caster. Klikkaus Tallenna ja nouda hakeaksesi käytettävissä olevat kiinnityspisteet, valitse sitten yksi ja napsauta kytkeä.
Voit myös muodostaa yhteyden NTRIP mobiililaitteesi kautta — kätevä vaihtoehto kenttätyöhön. Lisätietoja on opetusohjelmassamme: Kuinka käyttää Centimeter GPS:ää minkä tahansa Android-sovelluksen kanssa (valesijainti).
Voit myös muodostaa yhteyden NTRIP korjauksia käyttämällä mitä tahansa alla luetelluista viestintälaajennuksistamme. Lisätietoja on kunkin tuotteen käyttöoppaassa.
- Sale!
 Plugins
4G NTRIP Master
156,00€ Tästä tuotteesta on useita muunnelmia. Vaihtoehdot voidaan valita tuotesivulta - Sale!Valmistettu Euroopassa
-
Perus-Rover Korjaukset
Pohja-Rover Asennus vaatii kaksi RTK-vastaanotinta: toinen on konfiguroitu tukiasemaksi, joka lähettää korjaustietoja radio moduuli toiseen vastaanottimeen, joka on määritetty RoverVaihtoehtoisesti voit käyttää jotakin valmiiksi konfiguroiduista GNSS RTK -tukikohta ja rover sarjat.
-
- Plugins
Radio module eXtra Long Range (XLR)
161,00€ Tästä tuotteesta on useita muunnelmia. Vaihtoehdot voidaan valita tuotesivulta - Plugins
Radio module Long Range (LR)
101,00€ Tästä tuotteesta on useita muunnelmia. Vaihtoehdot voidaan valita tuotesivulta -
Kehittyneet toiminnot
Laiteohjelmiston päivitys
- Joissakin tapauksissa sinun on päivitettävä laiteohjelmistoversio:
- ZED-X20P-moduuli: Jos laiteohjelmisto on vanhempi kuin versio 2.10 (20. toukokuuta 2026), päivitys vaaditaan.
- ZED-X20D-moduuli: Jos laiteohjelmiston versio on vanhempi kuin 2.00 (1. heinäkuuta 2026), päivitys vaaditaan.
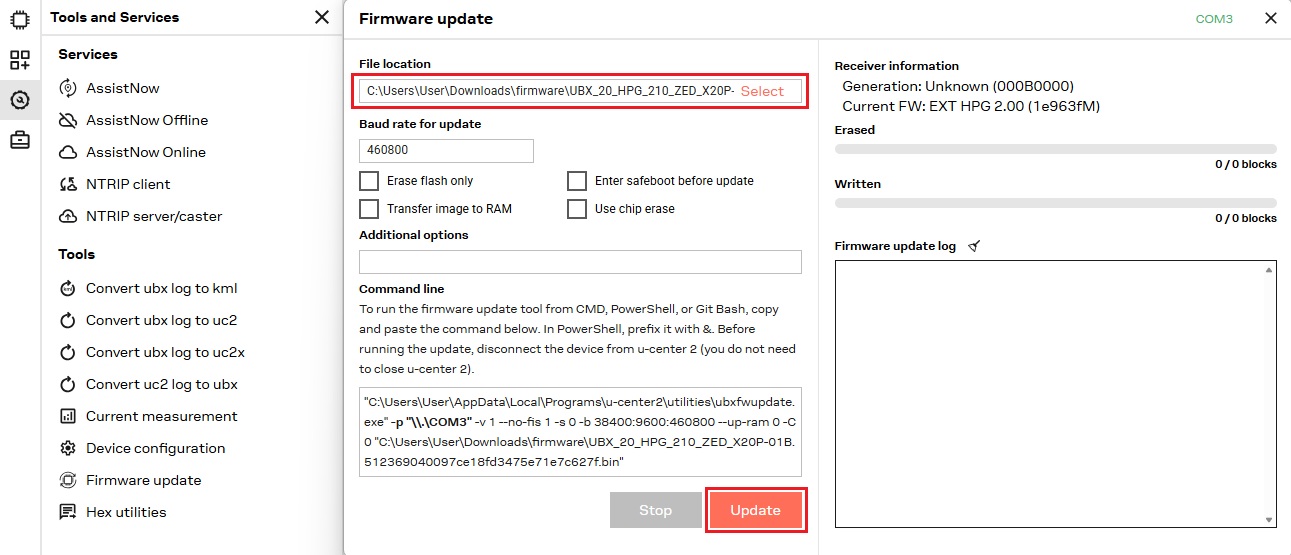
- Lataa vastaanottimesi uusin laiteohjelmisto, valitse tiedosto asemaltasi ja napsauta Päivitykset.
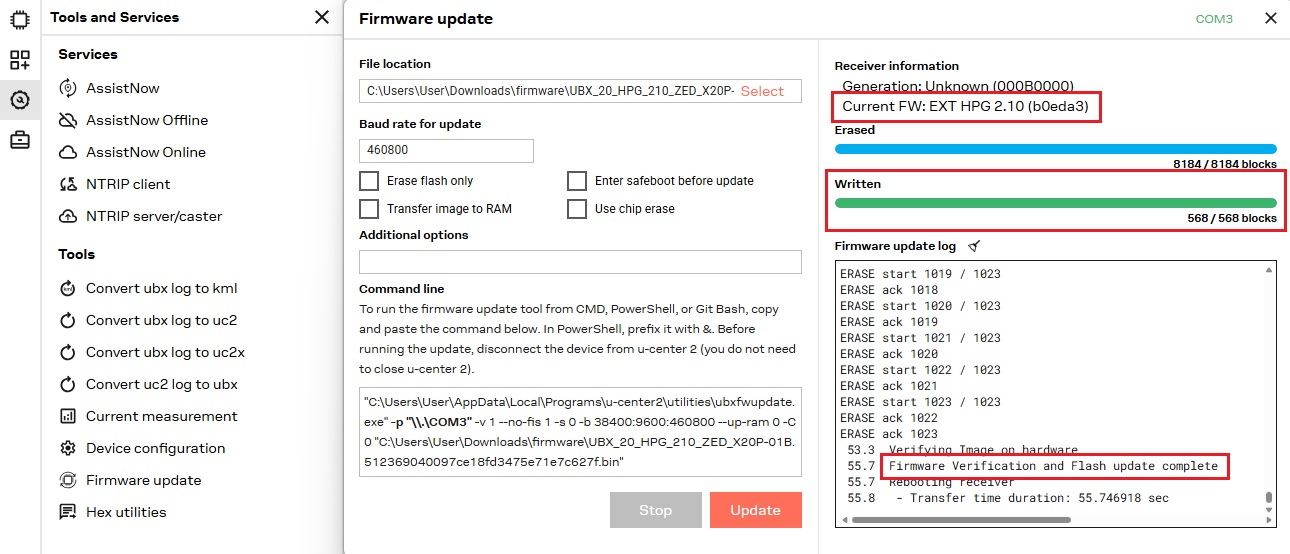
Kun prosessi on päättynyt, Laiteohjelmistopäivitys valmis viesti tulee näkyviin.
Mukautettu kokoonpano
Jos haluat luoda vastaanottimelle mukautetun määrityksen tai ottaa käyttöön/poistaa käytöstä tiettyjä viestejä, seuraavat vaiheet opastavat sinua prosessissa:
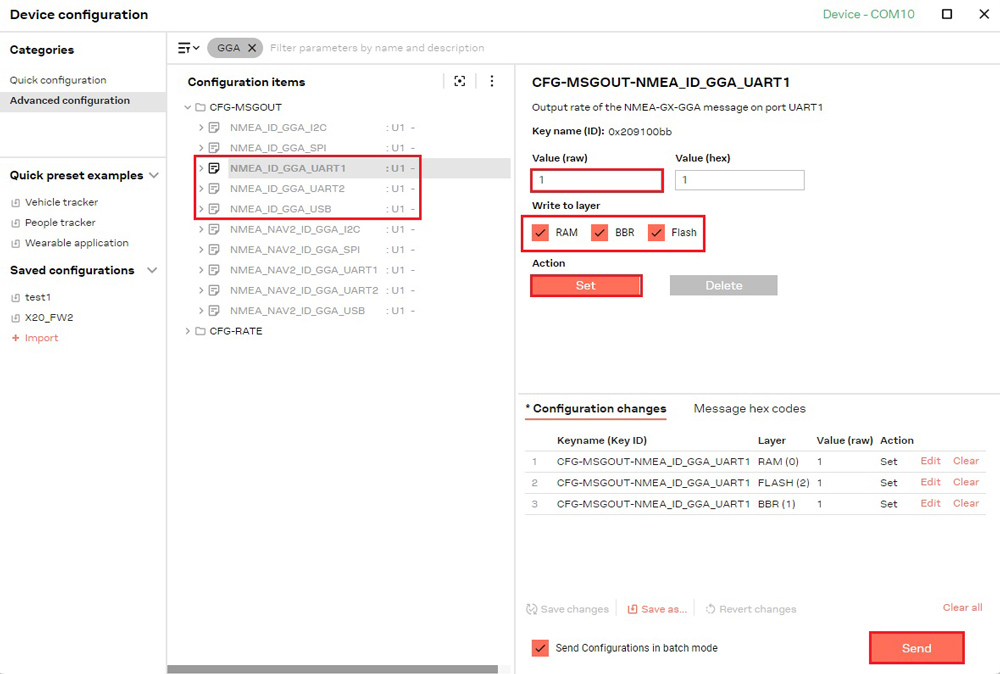
Valitse muokattavat määrityskohteet. Kun olet säätänyt arvot, valitse kerrokset, joihin muutokset kirjoitetaan. Jos haluat tehdä väliaikaisia muutoksia, valitse RAM (asetukset menetetään laitteen nollauksen jälkeen). Jos haluat säilyttää muutokset pysyvästi, valitse RAM-muisti, BBR ja Flash-muisti.
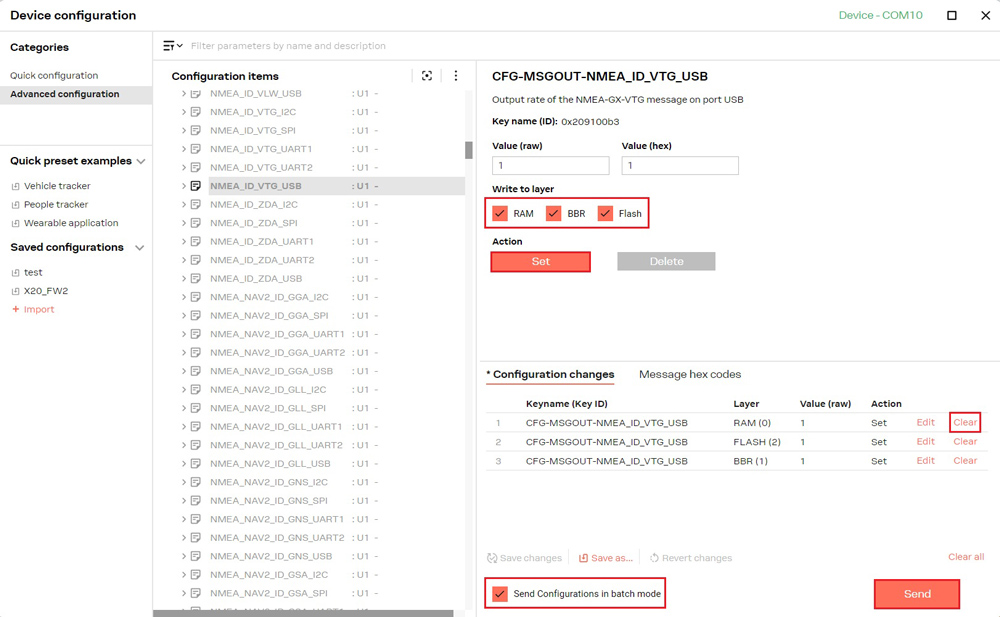
- Napauta AsettaaKohde, sen arvo ja valitut tasot lisätään Kokoonpanomuutosten luettelo.
- Toista vaiheet 8–9 luodaksesi luettelon määritysmuutoksista.
- Tarkista muutosten luettelo lähetettäväksi laitteeseen. Voit järjestellä kohteen uudelleen vetämällä sen uuteen paikkaan määritysmuutosten luettelossa. Voit poistaa kohteen valitsemalla Tyhjennä. Oletusarvoisesti jokainen ominaisuus lähetetään erillisenä UBX-viestinä. Valitseminen Lähetä konfiguraatio eräajotilassa ryhmittelee kaikki kunkin tason ominaisuudet yhdeksi UBX-viestiksi, mikä vähentää viestien kokonaismäärää ja nopeuttaa lähetystä.
- Napauta Lähetä ottaaksesi muutokset käyttöön laitteellasi.
- Tallentaaksesi nykyinen muutoslista esiasetukseksi napsauta Tallenna nimellä… — se näkyy sitten kohdassa Tallennetut määritykset.
Luo oma asetustiedosto
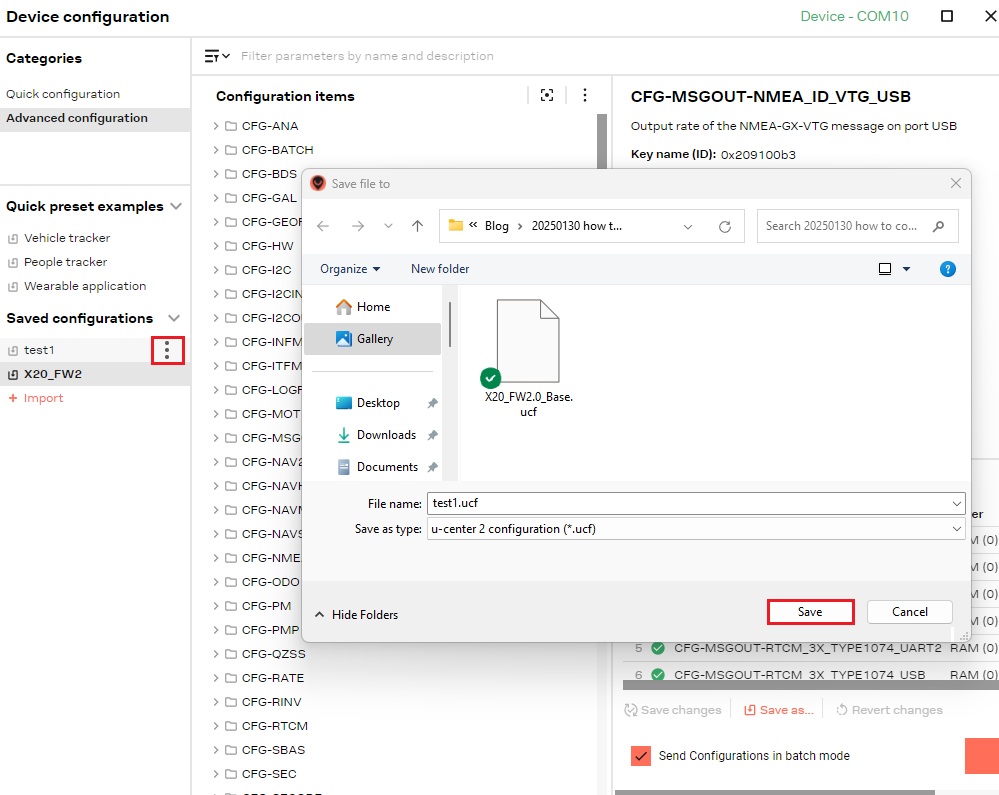
Kokoonpanon voi viedä paikallisena tiedostona. .ucf-tiedostomikä helpottaa käyttöä muiden vastaanottimien kanssa.
- Valitse haluamasi kokoonpano, napsauta kolmipistekuvake, ja valitse VieValitse kohdekansio ja tiedostonimi ja napsauta sitten SäästäViety .ucf-tiedosto tallennetaan määritettyyn kansioon.
Enable Galileo HAS
Galileo Korkean tarkkuuden palvelu (HAS) on ilmainen palvelu, joka parantaa GNSS-paikannustarkkuutta noin 1–2 metristä noin 20 senttimetriä hyvissä olosuhteissa. Se lähettää korjaukset suoraan Galileo satelliitit, mikä poistaa paikallisen tukiaseman tai maksullisen tilauksen tarpeen – ihanteellinen etäkäyttöön alueilla, joilla ei ole internetiä tai radio linkkiinfrastruktuuri.
Alkaen laiteohjelmistoversio 2.10, Galileo HAS korjaukset tulevat saataville u-blox X20P-moduuli. Mahdollistaa Galileo HAS toimintoa, noudata alla olevia ohjeita.
- Varmista, että moduulissasi on laiteohjelmistoversio 2.10 tai uudempi. Jos ei, päivitä uusimpaan versioon noudattamalla ohjeita. Laiteohjelmiston päivitys tämän oppaan osiossa.
- Lataa Rover 1 Hz ja Galileo HAS korjaukset määritystiedosto noudattamalla ohjeita Lataa asetustiedosto tämän oppaan osiossa.
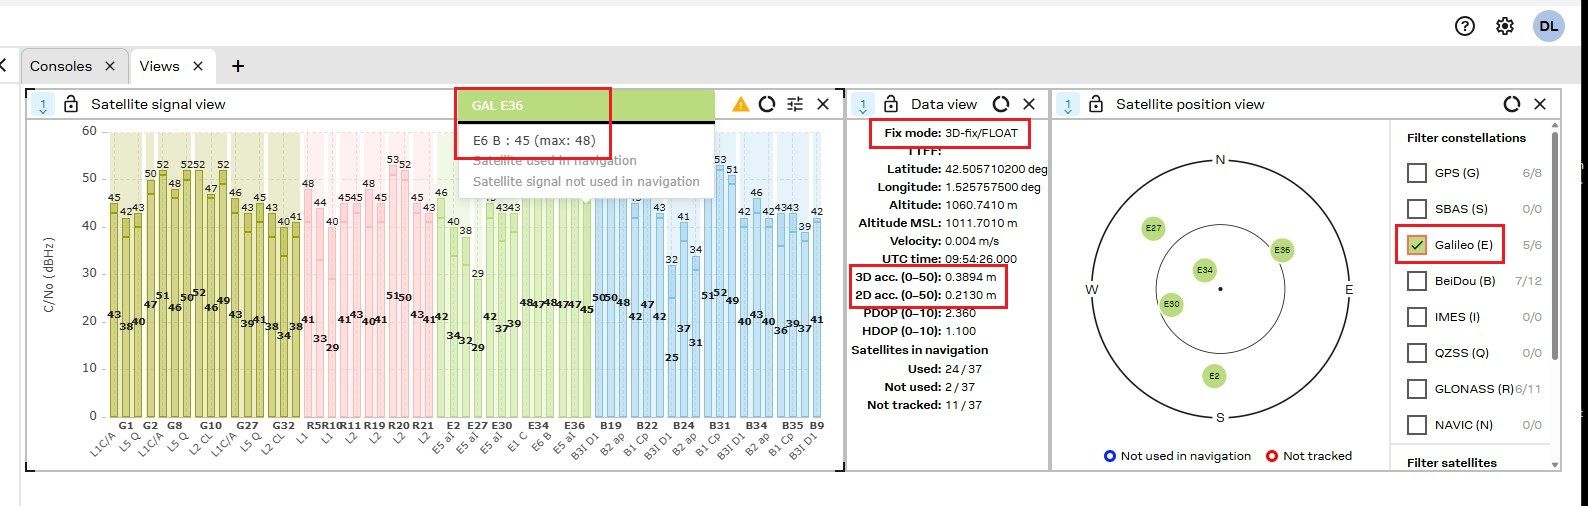
- Kun konfiguraatio on ladattu, NTRIP toiminto lakkaa toimimasta. Sitä ei kuitenkaan tarvita niin kauan kuin vastaanotin vastaanottaa Galileo satelliitit kanssa E6-B-signaaliNämä satelliitit toimittavat vastaanottimelle HAS-korjauksia, jotka parantavat tarkkuutta desimetritasolle (ilmaistuna RTK Float -korjaustyyppi).
Suuntakonfiguraatio (ZED-X20D)
Seuraava osio koskee ainoastaan käyttäjiä, jotka käyttävät simpleRTK 4 Dual varustettu u-blox ZED-X20D-moduuliSe ei koske simpleRTK 4 Optimumin käyttäjiä, joilla on ZED-X20P-moduuli.
Noudata tätä kaksoisantennin asennusopasta saadaksesi tarkat suuntatiedot u-blox ZED-X20D-moduuli.
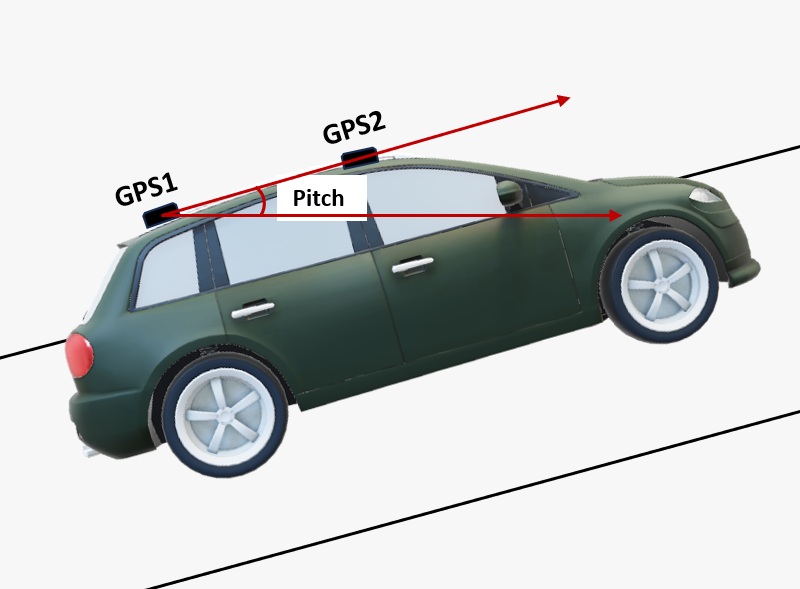
- Suuntasignaali edustaa myötäpäivään suuntautuvaa kulmaa todellisesta pohjoisesta pääantennista (merkitty kortilla GPS1:ksi) apuantenniin (merkitty GPS2:ksi) ulottuvan perusviivan määrittämään vektoriin nähden. Kallistuskulma ilmaisee ajoneuvon tai dronin kallistuksen vaakatasoon nähden.
- Oletusarvoisesti antennit tulisi asentaa pituussuunnassa ajoneuvon akselin suuntaisesti siten, että pääantenni (merkitty GPS1:ksi) sijaitsee takana.
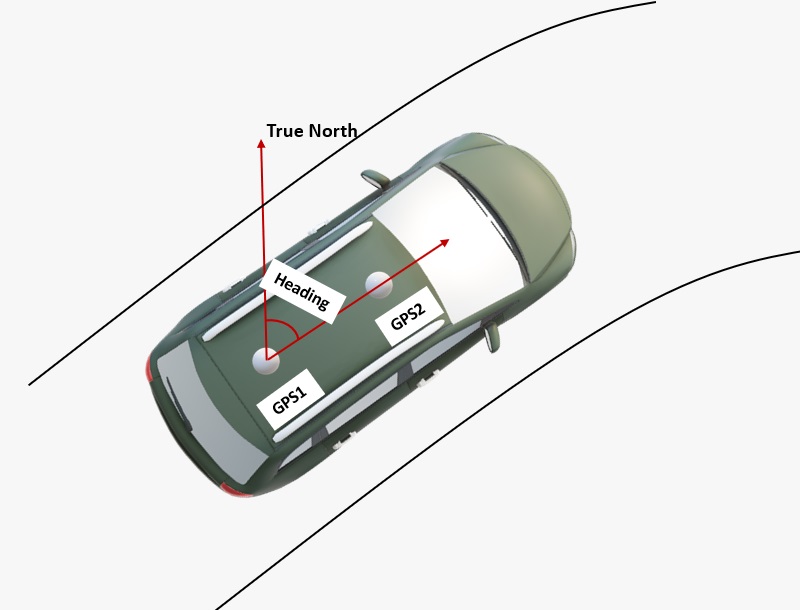
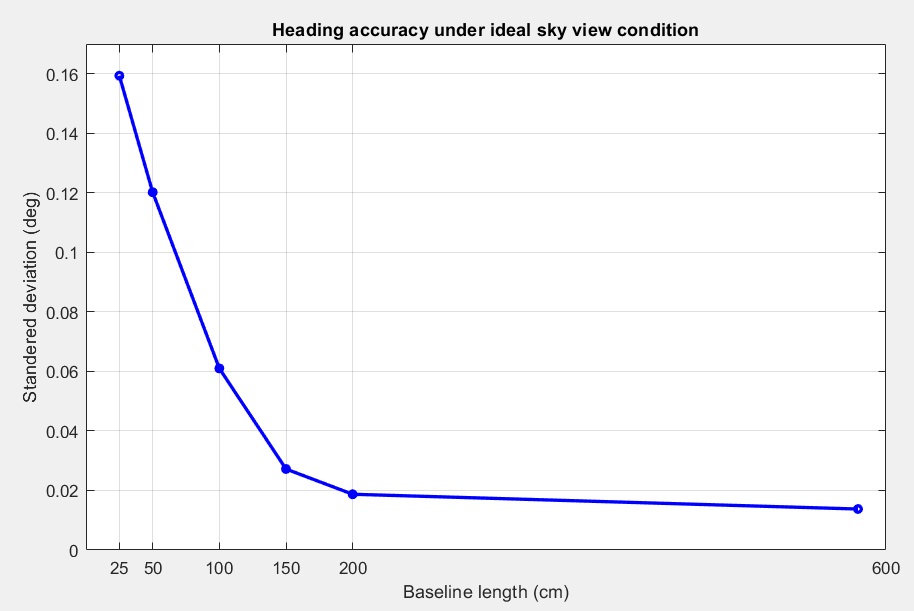
Suuntatarkkuus riippuu antennien välistä etäisyydestä – mitä pidempi perusviiva, sitä parempi tarkkuus. Alle asteen tarkkuuteen tarvitaan tyypillisesti 1 metrin perusviiva, vaikka tämä ei aina ole käytännöllistä monille ajoneuvoille. Laadukkaalla asetuksella 0.5 metriä voi edelleen antaa hyviä tuloksia, kun taas 0.3 metriä toimii, mutta se voi tuottaa kohinaisempaa ääntä.
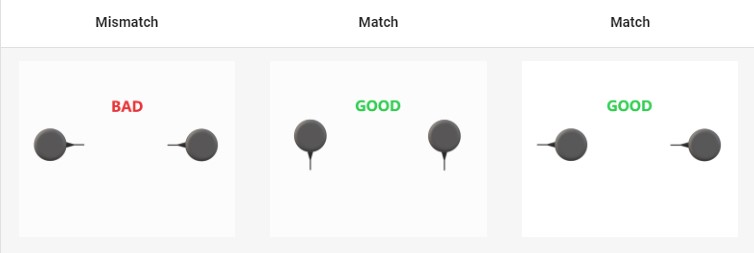
- Optimaalisen suorituskyvyn saavuttamiseksi molempien GNSS-antennien tulisi olla identtisiä ja suunnattu samaan suuntaan toisiinsa nähden – esimerkiksi antennikaapeleiden tulisi tulla samalta puolelta kummassakin yksikössä. Tämä varmistaa RF-vaihekeskusten oikean kohdistuksen, mikä on olennaista suuntatarkkuuden kannalta (huomaa, että todellinen RF-vaihekeskus on usein sivussa antennin fyysisestä keskipisteestä). Lisäksi molempien antennien RF-kaapelien pituuksien on oltava identtiset parhaiden mahdollisten tulosten saavuttamiseksi.
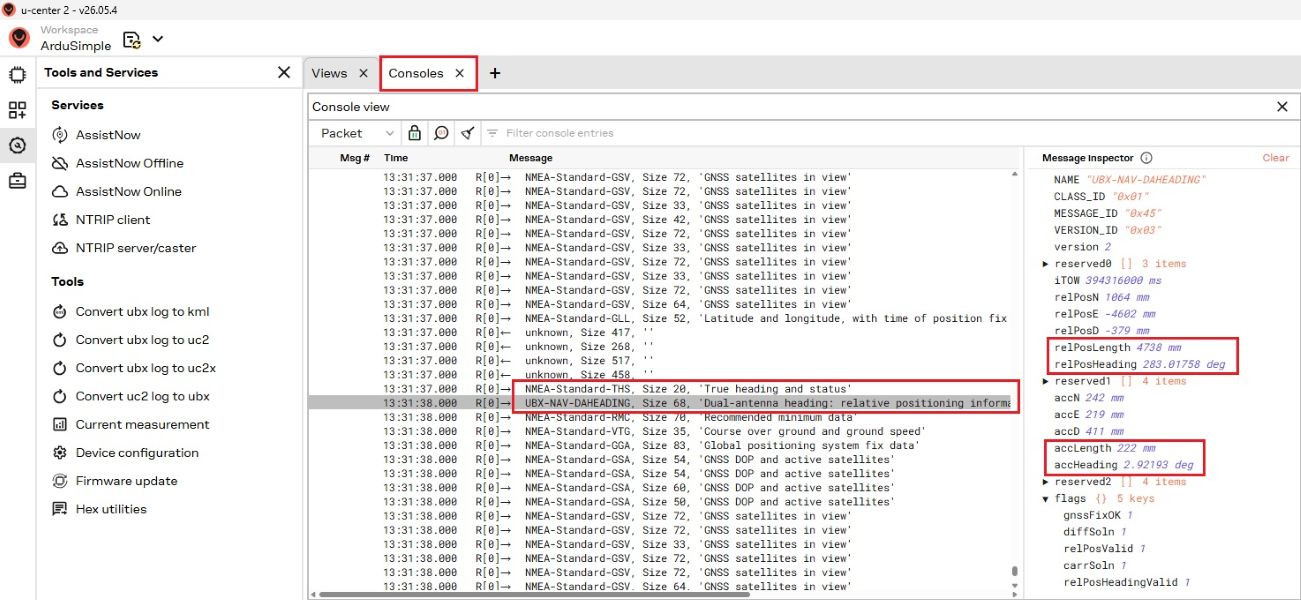
Kaikki suuntatiedot – mukaan lukien sijaintivektori, suunta antennista 1 antenniin 2 ja vastaavat tarkkuusluvut – ovat saatavilla UBX-NAV-DAHEADING viesti. The CFG-NAVSPGDAHEADING_OFFSET määrityskohta sallii lopullisen otsikkoarvon raportoinnin NMEA THS (todellinen suunta ja tila) viestin heijastamaan ajoneuvon eteenpäin suuntautuvaa suuntaa antennin perusviivan sijaan.
Lokitiedoston tallennus
u-center 2 -ohjelmistoistuntosi voidaan tallentaa ajon aikana ja toistaa milloin tahansa kenttäolosuhteiden simuloimiseksi virheenkorjausta ja testausta varten.
- Valitse Lokitiedoston painikeMääritä tiedoston sijainti näkyviin tulevassa valintaikkunassa napsauttamalla Muutos ja syöttämällä haluttu lokitiedoston nimi. Klikkaus Tallennusloki nauhoituksen aloittamiseksi.
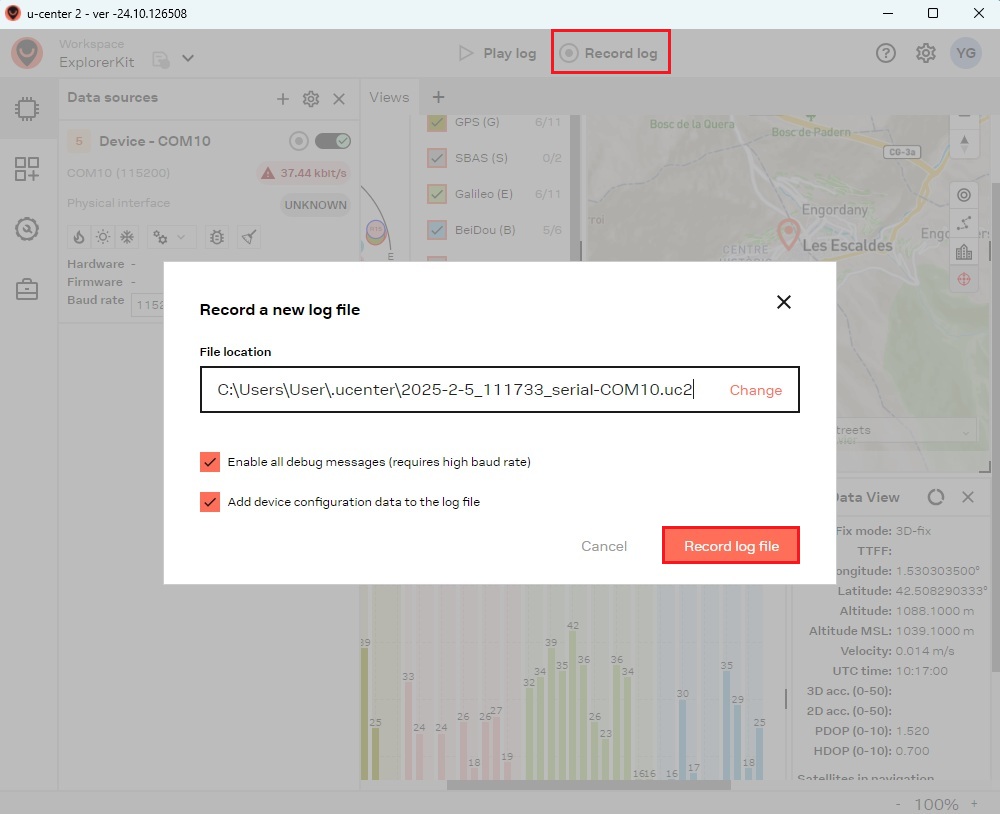
Napauta Lopeta nauhoitus saada valmiiksi. Kaksi lokitiedostoa pelastuu: yksi, jolla on .uc2-tiedostotunniste ja yksi, jolla on .ubx-tiedostotunniste. .ubx-tiedosto on taaksepäin yhteensopivuus vanhojen skriptien ja vanhempien u-center-versioiden kanssa — u-center 2 ei voi käyttää sitä suoraan. Vain .uc2-tiedostot voidaan toistaa u-keskus 2.
Toista lokitiedosto
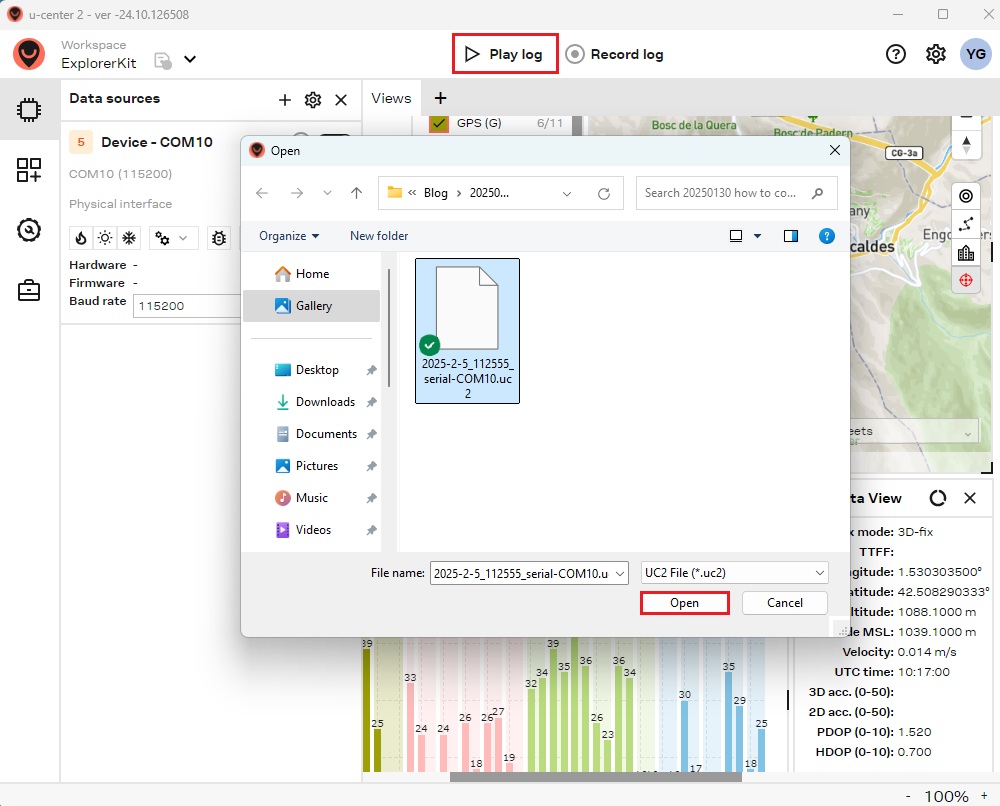
Voit toistaa olemassa olevan lokitiedoston napsauttamalla Pelilokipainike, Valitse loki tiedosto, ja napsauta avoin.
Dokumentaatio
Jos olet kokenut käyttäjä ja etsit yksityiskohtaisia tietoja, katso u-center 2 Käyttöopas ja ZED-X20-liitännän kuvaus.
- RTK4 Boards
Micro u-blox ZED-X20P
alkaen 253,00€ Tästä tuotteesta on useita muunnelmia. Vaihtoehdot voidaan valita tuotesivulta