Päivitys (09 / 09 / 2026): Meillä on runsaasti varastossa kaikkia tuotteitamme, löydät meidät myös täältä ja    Tarjouksen saaminen

SBC-liitäntä uROS-kirjaston kanssa

Tässä opetusohjelmassa opimme käyttämään uROS-kirjastoa micropythonille: https://github.com/mgtm98/uRos

ROS on käyttöjärjestelmä roboteille, jossa eri "solmut" kommunikoivat keskuspalvelimen kanssa TCP-sanomien kautta JSON-muodossa.

Tämän kirjaston avulla voimme toteuttaa ROS-solmun SBC. Se muodostaa yhteyden palvelimeen ja voi lähettää (julkaista) tai vastaanottaa (tilata) viestejä.

Koodi viestin lähettämiseen on seuraava:

 1 2 3 4 5 6 7 8 9 10 11 12 13 14
tuoda verkko
alkaen aurochs tuoda *
alkaen uros.std_msgs tuoda std_Bool lan = verkko.LAN() lan.aktiivinen (Totta) lan.ifconfig(( "10.0.0.1", "255.255.255.0", "10.0.0.2", "8.8.8.8" ))
vaikka(lan.Tila() != 3 ):
    painaa( "", loppu="" ) aika.nukkua(1)
painaa( "Yhdistetty!" ) uRos = Ros( "10.0.0.2", 9090 )    #luodaan uutta uRos-objektia
msg = std_Bool( data = Totta )     #ros-merkkijonoviestiobjektin luominen
uRos.julkaista( "uRosTopic", viesti)  #julkaisemassa viestiobjektin
painaa("tehty")

Tässä koodissa yhdistämme ensin LAN-verkkoon ja sitten ROS-palvelimeen; määrittelemme viestimme muodon ja lopuksi julkaisemme.

PC:llä suoritamme python-koodin, joka toimii ROS-palvelimena. Yksinkertaisuuden vuoksi tämä koodi on vain socket-palvelin, joka tulostaa tiedot konsoliin.

 1
 2
 3
 4
 5
 6
 7
 8
 9
10
11
12
13
14
15
16
17
18
19
20
tuoda pistorasia
tuoda sys
def socket_server(isäntä, portti): s = pistorasia.pistorasia (pistorasia.AF_INET, pistorasia.SOCK_STREAM) s.bind((isäntä, portti)) s.kuunnella(1)
    vaikka Totta: yhteys, osoite = s.hyväksyä()
        painaa("Yhdistynyt", osoite)
        vaikka Totta: data = Conn.recv(1024)
            if emme tiedot:
                rikkoa
            painaa(data) liit.kiinni()
        painaa("yhteys suljettu") s.kiinni()
    painaa("on kiinni") socket_server( '10.0.0.2', 9090 )
painaa("tehty")

Tämän seurauksena palvelimelle vastaanotetut tiedot näytetään:
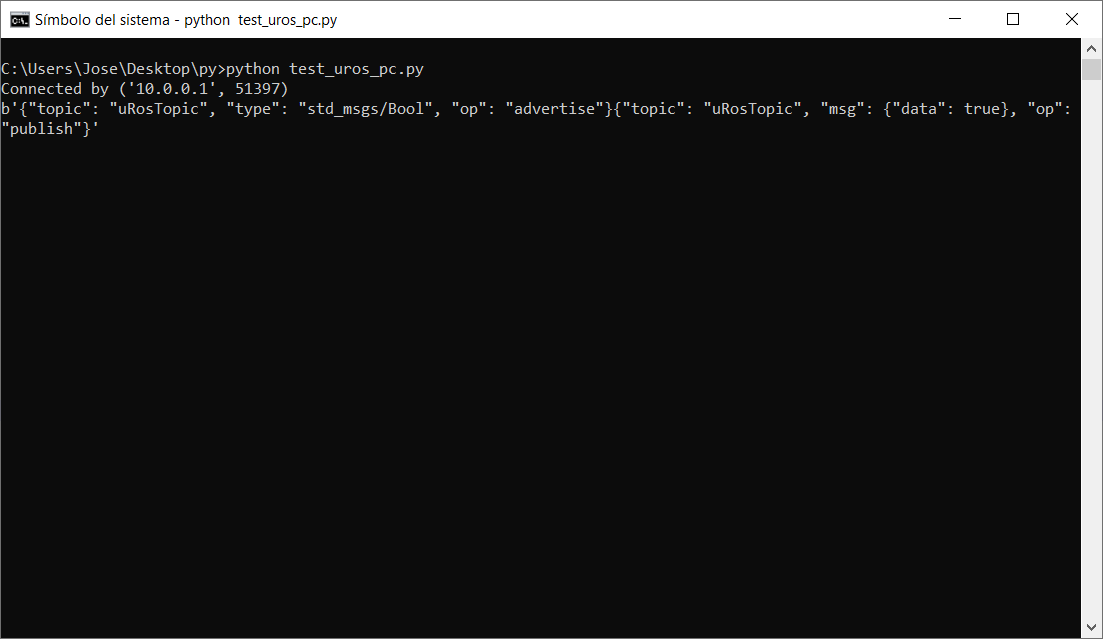
Jos tarkastelemme tietoja, näemme kaksi osaa:

1. uRosTopic-viestimme määritelmä. Tämä lähetetään vain kerran jokaista uutta viestityyppiä kohden.

2. Ja julkaistut tiedot. Tämä lähetetään aina, kun julkaisemme uuden arvon.
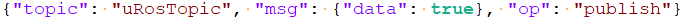
 

Nyt olet valmis yhdistämään SBC:n mihin tahansa ROS-laitteeseen ethernetin kautta, määrittelemään mukautetun viestin ja lähettämään sen vain muutamalla rivillä python-koodia.

RTK-assistentti

Löydä parhaat tuotteet sovellukseesi vain muutamalla kysymyksellä.

Jos pidit tästä sisällöstä, voit seurata meitä Twitter, YouTube, Facebook or LinkedIn pysyäksesi ajan tasalla tällaisesta sisällöstä.

Onko sinulla kysyttävää tai pyyntöjä?
Ota meihin yhteyttä! Vastaamme <24 tuntia!

Ota yhteyttä ArduSimple
lähellä

Käytä tiliäsi ja tilauksiasi

Or

Uusi asiakas? luo tilisi
ArduSimple – helppokäyttöiset, erittäin tarkat RTK-mittauslaitteet ja -ratkaisut

Haluatko oppia lisää GPS:stä ja RTK:sta?

Jos olet juuri nyt kiireinen, insinöörimme voivat lähettää sinulle kolme lyhyttä sähköpostia, joissa kerrotaan kaikki tarvittavat tiedot projektisi aloittamiseksi.